Platforme sur l'automatisation de la production et des processus
Dans tous les secteurs industriels, des structures de transport adaptées à l’intralogistique constituent une condition préalable pour résister durablement à la pression concurrentielle. De plus en plus de tâches liées au stockage d’articles dans les entrepôts, ainsi qu’à leur prélèvement et à leur préparation en vue de l’expédition, sont prises en charge par des transstockeurs automatiques, des systèmes de transport sans conducteur et des robots logistiques intelligents. L’accélération de ces processus requiert des systèmes flexibles, capables de fonctionner de manière fiable 24 heures sur 24. De telles solutions logistiques sont souvent équipées de puissants micromoteurs.
Les exigences imposées aux entraînements par l’intralogistique moderne sont élevées : ils doivent souvent être capables de déployer des forces considérables dans des espaces extrêmement restreints, de fonctionner de manière fiable en continu ou en mode stop-and-go et, dans bien des cas, d’effectuer des tâches de positionnement très précises. La vitesse joue également un rôle important puisque, dans les grands entrepôts, des milliers de commandes doivent être traitées chaque jour. Les systèmes d’entraînement de FAULHABER ont souvent démontré leurs performances dans ce domaine, tant pour le tri et le transport que pour le stockage et le prélèvement (image 1). Grâce à leur conception modulaire, les moteurs peuvent être combinés à une grande variété de codeurs haute résolution pour les tâches de positionnement précis et à des réducteurs haute performance pour les applications exigeant un couple élevé. Des contrôleurs de mouvement compacts peuvent en outre être intégrés aux entraînements ou installés à l’extérieur.
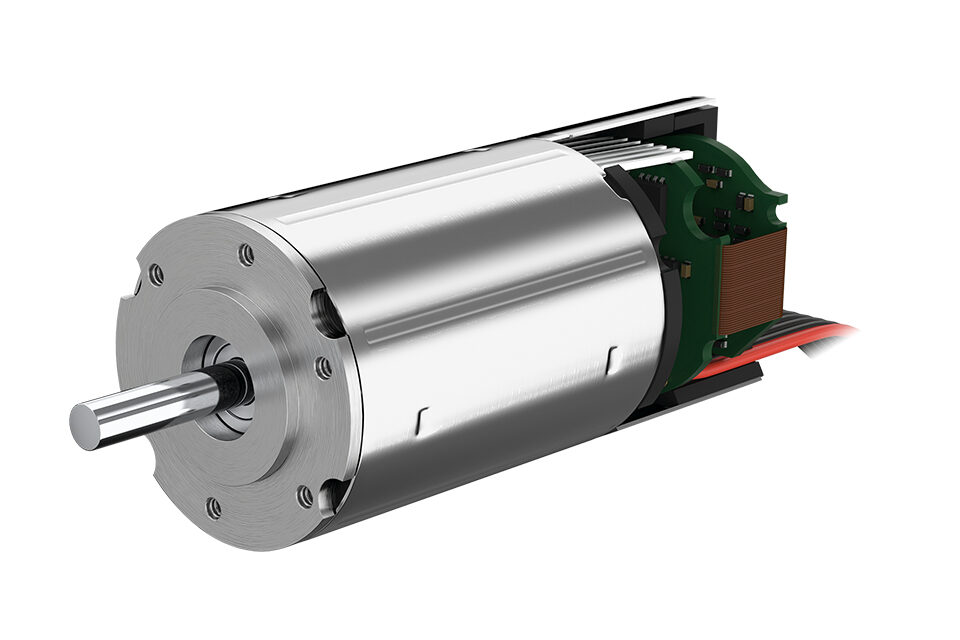
Les robots mobiles autonomes constituent un élément clé du concept d’« intralogistique 4.0 » (image 2). Ils sont utilisés aussi bien pour le stockage que pour le prélèvement et la préparation des expéditions. Ils optimisent le flux de matériaux, soulagent les opérateurs et peuvent même remplacer les chariots élévateurs et les transpalettes. Les robots autonomes de préparation de commandes, capables de saisir des objets individuels avec une grande précision, en sont un exemple. Un robot de préparation de commandes typique se compose d’une colonne de levage et d’un préhenseur. Son unité d’entraînement peut, par exemple, être équipée de servomoteurs C.C. sans balais de la série BX4, avec contrôleur de mouvement intégré et réducteur planétaire. Utilisée dans le préhenseur, cette combinaison garantit un positionnement précis lors du stockage et du prélèvement, y compris en fonctionnement continu et avec des variations de charge permanentes. Dans cette configuration, l’unité d’entraînement complète ne pèse qu’environ 300 grammes. Un contrepoids n’est donc pas nécessaire, même lorsque le bras du préhenseur est entièrement déployé. Avec un diamètre de seulement 32 mm et une longueur de 85,4 mm, les servomoteurs C.C. sans balais sont également très compacts. Il est ainsi possible de concevoir un préhenseur très plat, capable de saisir des colis stockés juste au-dessus du sol. Les coûteuses surfaces d’entreposage peuvent donc être exploitées au maximum. Grâce au système de commutation sans balais, les moteurs offrent une longue durée de vie et une grande fiabilité. Ils fournissent des couples élevés et, grâce à leur rotor équilibré, fonctionnent très silencieusement. Si nécessaire, le couple est limité par la régulation de courant intégrée, ce qui protège également l’entraînement de manière fiable contre les surcharges.
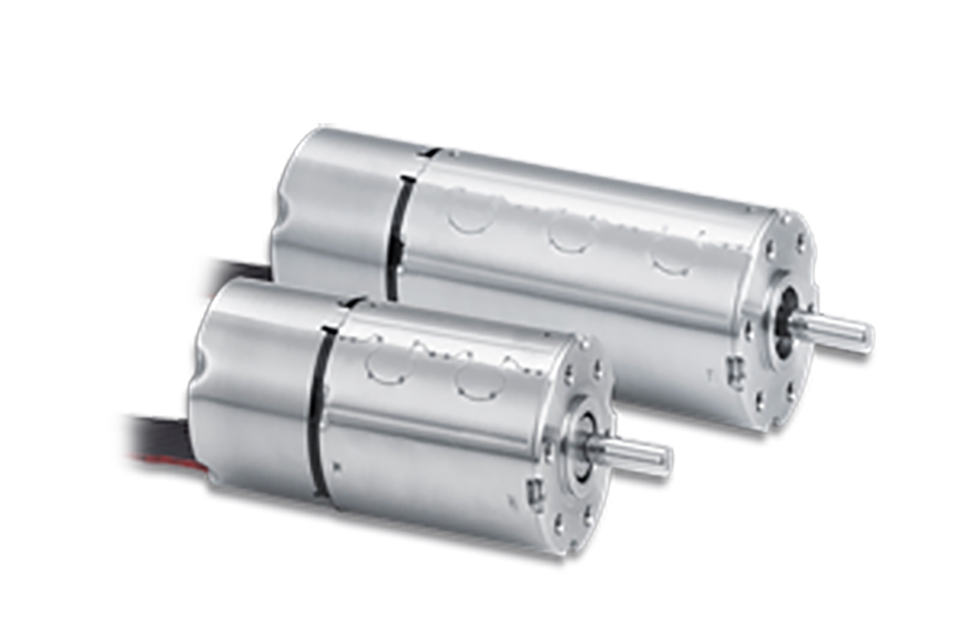
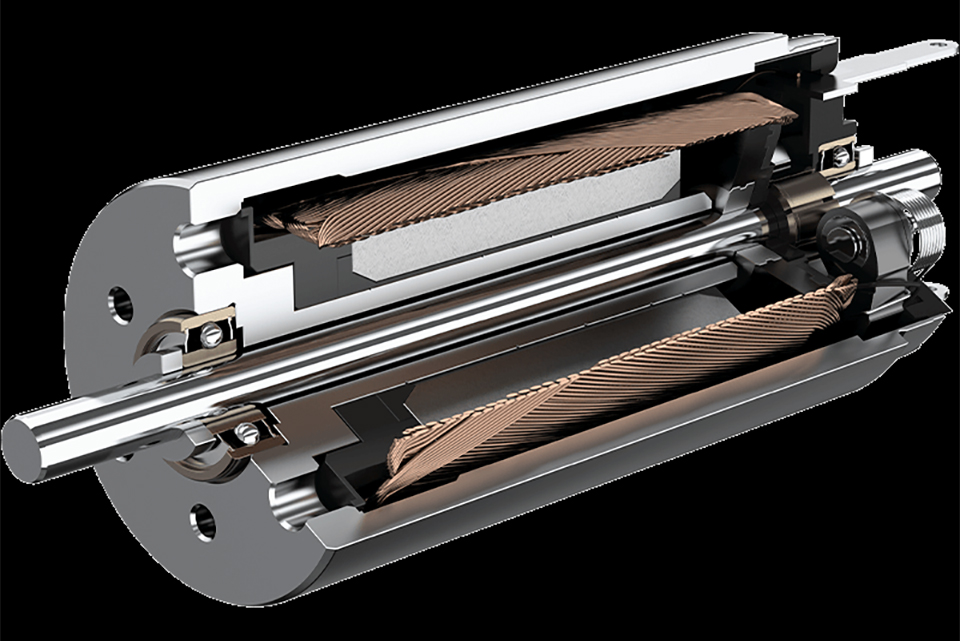
Combinés à des réducteurs adaptés, les micromoteurs C.C. à commutation graphite de la série CXR ont également fait leurs preuves dans les tâches de manutention. Leur système de commutation est très robuste et particulièrement bien adapté aux applications dynamiques nécessitant des performances élevées avec un fonctionnement marche/arrêt rapide. Ces caractéristiques sont souvent requises dans les systèmes de manutention, mais aussi pour le tri automatique, notamment au niveau des aiguillages qui modifient l’itinéraire des marchandises sur les voies de transport (image 3). Grâce à leur caractéristique linéaire, les moteurs C.C. sont faciles à réguler. Associés à des codeurs haute résolution, ils conviennent parfaitement aux tâches de positionnement précis. Les aimants en néodyme de haute qualité et le bobinage éprouvé de FAULHABER assurent une densité de puissance élevée dans une conception compacte. Ils peuvent être installés presque directement dans les éléments de manutention et, malgré leur petite taille, soulever des charges considérables.
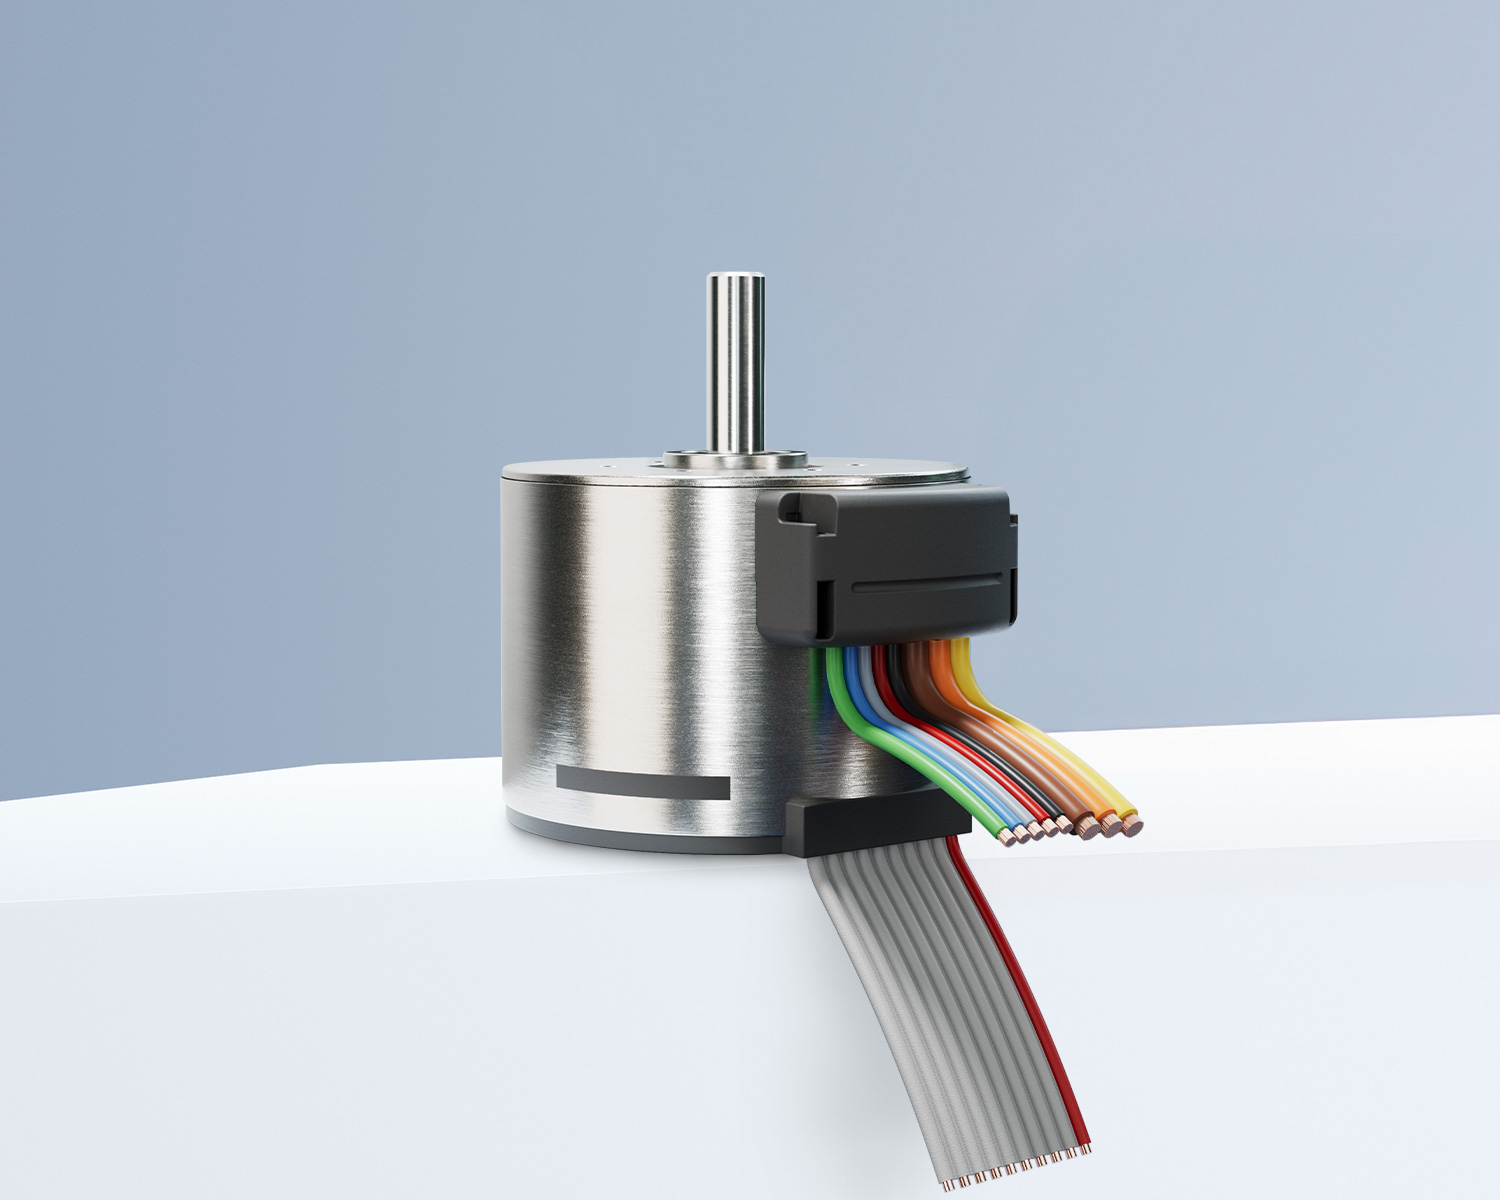
Les véhicules à guidage automatique (AGV) constituent une solution de premier choix pour assurer un transport flexible au sein des processus de production (image 4). Dans les systèmes de transport interne de matériaux, les principales exigences imposées aux entraînements sont la fiabilité, la vitesse, la flexibilité et, bien souvent, un faible encombrement. La consommation électrique joue également un rôle important, puisque l’autonomie des véhicules dépend directement de celle de leur batterie. Les servomoteurs C.C. sans balais de la série BP4, par exemple, conviennent à l’entraînement des roues, la force du moteur pouvant être transmise à celles-ci par l’intermédiaire de réducteurs planétaires et de courroies d’entraînement. Le moteur offre un rendement élevé : sa technologie de bobinage innovante permet une teneur élevée en cuivre, tandis que la grande symétrie du bobinage réduit les pertes au minimum. Pour une détection précise de la position, les codeurs de la série IE3-1024 sont montés directement sur les servomoteurs. Disponibles en différentes résolutions, ces codeurs incrémentaux magnétiques disposent d’une sortie d’index pour le référencement d’un tour de l’arbre d’entraînement, ainsi que d’une interface de codeur électronique standardisée. La résolution, le sens de rotation, la largeur et la position de l’index peuvent être adaptés avec souplesse à l’application. Un contrôleur de mouvement assure la commande des servomoteurs. De tels systèmes d’entraînement sont également utilisés sur des plateformes robotiques mobiles qui se déplacent de manière totalement autonome dans les locaux industriels, sans système de guidage préinstallé. Leur haute densité de puissance (image 5) constitue un avantage majeur, notamment dans les modules de roues.
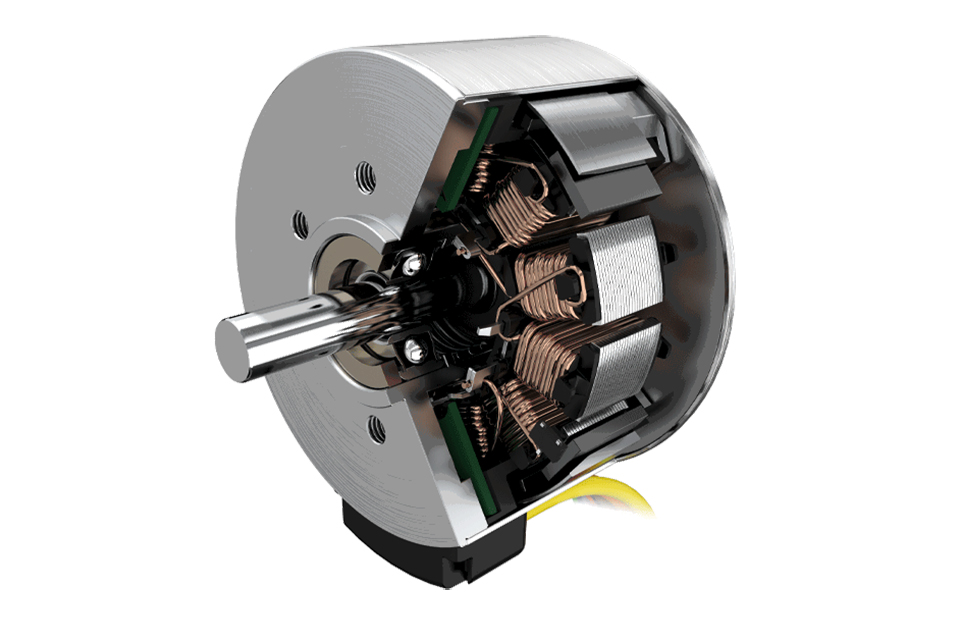
Les moteurs plats à couple élevé de la série BXT se prêtent particulièrement bien à une intégration dans les entraînements de roues lorsque l’espace disponible dans le sens axial est limité. Grâce à une technologie de bobinage innovante et à une conception optimisée, ces moteurs ne mesurent que 14, 16 et 21 mm de longueur, tout en fournissant des couples allant jusqu’à 134 mNm, pour des diamètres respectifs de 22, 32 et 42 mm. Pour un contrôle précis de la vitesse et les applications exigeant une grande précision de positionnement, des codeurs magnétiques ou des contrôleurs de vitesse de diamètre correspondant sont désormais entièrement intégrés dans les versions de moteurs avec boîtier, ce qui n’allonge l’entraînement que de 6,2 mm. Le contrôle de la vitesse est assuré par les capteurs numériques à effet Hall intégrés aux moteurs. Une large plage de vitesses, de 200 à 10 000 min⁻¹, est ainsi disponible. Cette combinaison d’entraînement compacte est idéale pour les applications où l’espace est restreint et facilite l’installation et la mise en service. Les réducteurs planétaires métalliques correspondants de la série GPT se caractérisent eux aussi par une conception courte, un couple élevé et un large choix de rapports de réduction finement échelonnés. Vous trouverez plus d’informations à ce sujet à l’adresse : https://www.faulhaber.com